
 1 week ago
25
제로모션. 사진=제로모션 광학식 모션캡쳐 전문기업 제로모션이 휴머노이드 로봇 학습을 위한 통합 데이터 플랫폼 'XERO Humanoid'를 10월 초 출시한다. XERO Humanoid는 사람의 동작을 모션캡쳐로 수집해 휴머노이드 로봇에 안전하고 정확하게 학습시키는 전 과정을 하나의 파이프라인으로 제공하는 소프트웨어 플랫폼이다. 데이터 수집부터 리타겟팅(사람 동작을 로봇 관절 구조에 맞게 변환하는 작업), AI 학습, 시뮬레이션 검증, 로봇 배포까지의 단계를 단일 툴에서 처리할 수 있도록 설계됐다. XERO Humanoid의 핵심은 멀티 하드웨어 센서 퓨전 기능이다. XEROmotion 광학 모션캡쳐, Xsens MVN, VIVE Ultimate Tracker 등 서로 다른 트래킹 장비의 데이터를 하나로 융합해 정밀도를 높였다. 광학·IMU·하이브리드 등 다양한 입력을 실시간으로 받아 로봇 골격에 동작을 옮기는 리타겟팅 엔진을 탑재했으며, 로봇 관절 구조를 표준화된 형식(URDF)으로 기술한 모델을 기반으로 리타겟팅을 지원한다. XERO Humanoid는 목적에 따라 △모캡+비디오(MoCap + Video) △브이알 △텔레오퍼레이션 등 세 가지 데이터 수집 방식을 하나의 플랫폼에서 지원한다. 먼저 모캡+비디오 방식은 광학식 모션캡쳐와 1인칭 시점 비디오를 1ms 이내로 동기화해 전신 3D 관절 궤적과 영상을 동시에 기록한다. 엔비디아 그루트-미믹(NVIDIA GR00T-Mimic, 휴머노이드 로봇 학습용 파운데이션 모델) 학습 데이터를 직접 생성할 수 있어 조작 작업 정책 학습에 활용된다. VR방식은 VIVE 얼티밋 트래커와 HMD로 수집한 동작을 엔비디아의 로봇 시뮬레이션 환경인 아이작 심에 실시간으로 구동해 포토리얼리스틱 환경에서 로봇 정책을 즉시 시연한다. 조명·질감·물리 조건 등을 자동으로 다양화하는 도메인 랜덤화(DR)를 적용해 실물 환경 없이도 대규모 합성 데이터를 생성할 수 있어, 위험 작업이나 합성 데이터 확보에 적합하다. 텔레오퍼레이션 방식은 모션캡처 퓨전 출력을 엔비디아 텔레옵 API를 통해 로봇 관절 명령으로 변환, 실제 로봇을 원격 제어하며 오퍼레이터 동작과 로봇 실행 궤적을 동시에 기록한다. 정밀조작 및 실환경 보정 데이터 확보에 쓰인다. XERO Humanoid는 엔비디아 아이작 심, 아이작 랩, 그루트-미믹, 엔비디아 텔레옵 API를 네이티브로 지원한다. 수집된 데이터는 HDF5를 마...
Related

“절반이 900점대, 변별력 있나요?”…무늬만 고신용자 걸러내는 은행
2 hours ago
2
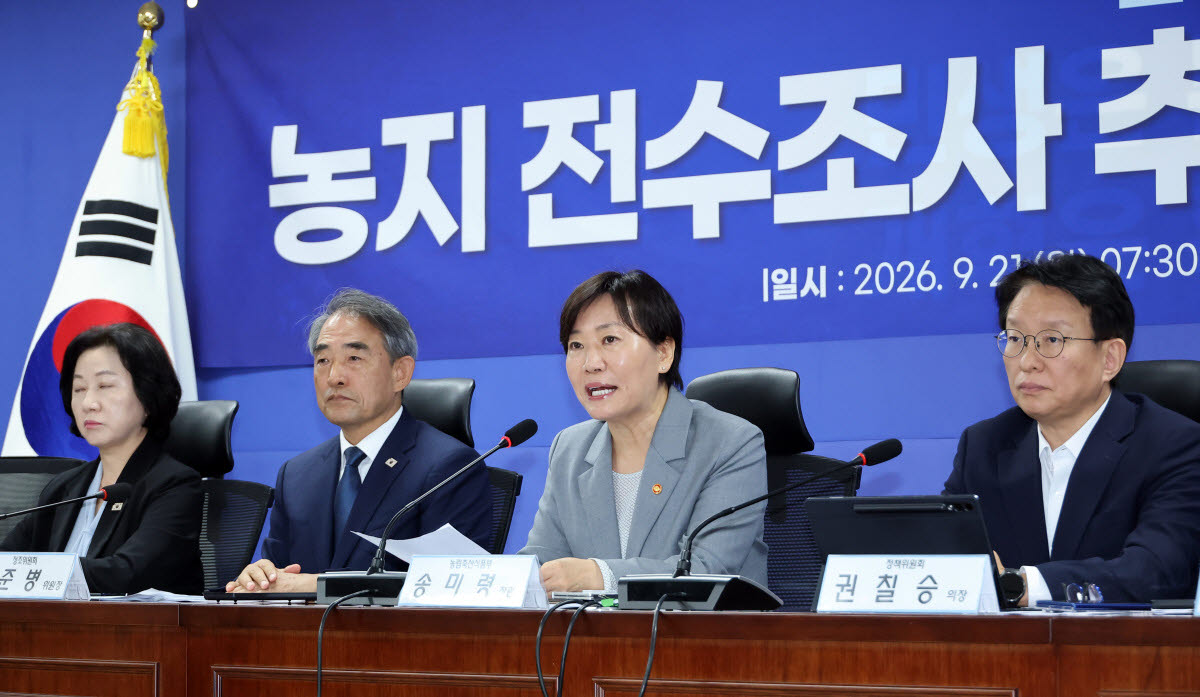
송미령 농식품부 장관 “농지 전수조사, 투기와 관행 위반 구별할 것”
2 hours ago
2
중앙일보, 인수전 흥행…6곳 인수의향서 제출
3 hours ago
1
대만 정부, 쿠팡 '20만명 정보유출'에 6000만원대 과징금 부과
3 hours ago
1
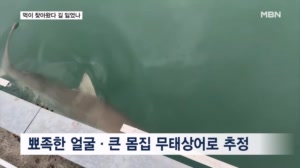
아열대서 사는 무태상어로 추정…공격성 낮지만 자극은 금물
4 hours ago
2
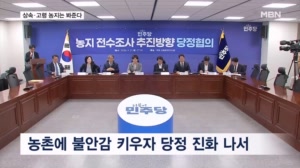
추석 앞두고 "농지 뺏긴다" 반발에…관행 위반은 봐준다·투기는 철퇴
4 hours ago
2

피싱 범죄 원점 타격한다…AI가 실시간 서버 탐지
4 hours ago
1
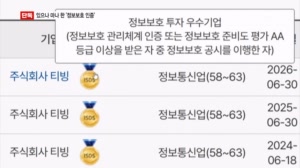
[단독] 4천만 계정 털린 티빙이 '정보보호 우수기업'…있으나 마나 한 '정보보호 인증'
4 hours ago
2
Popular
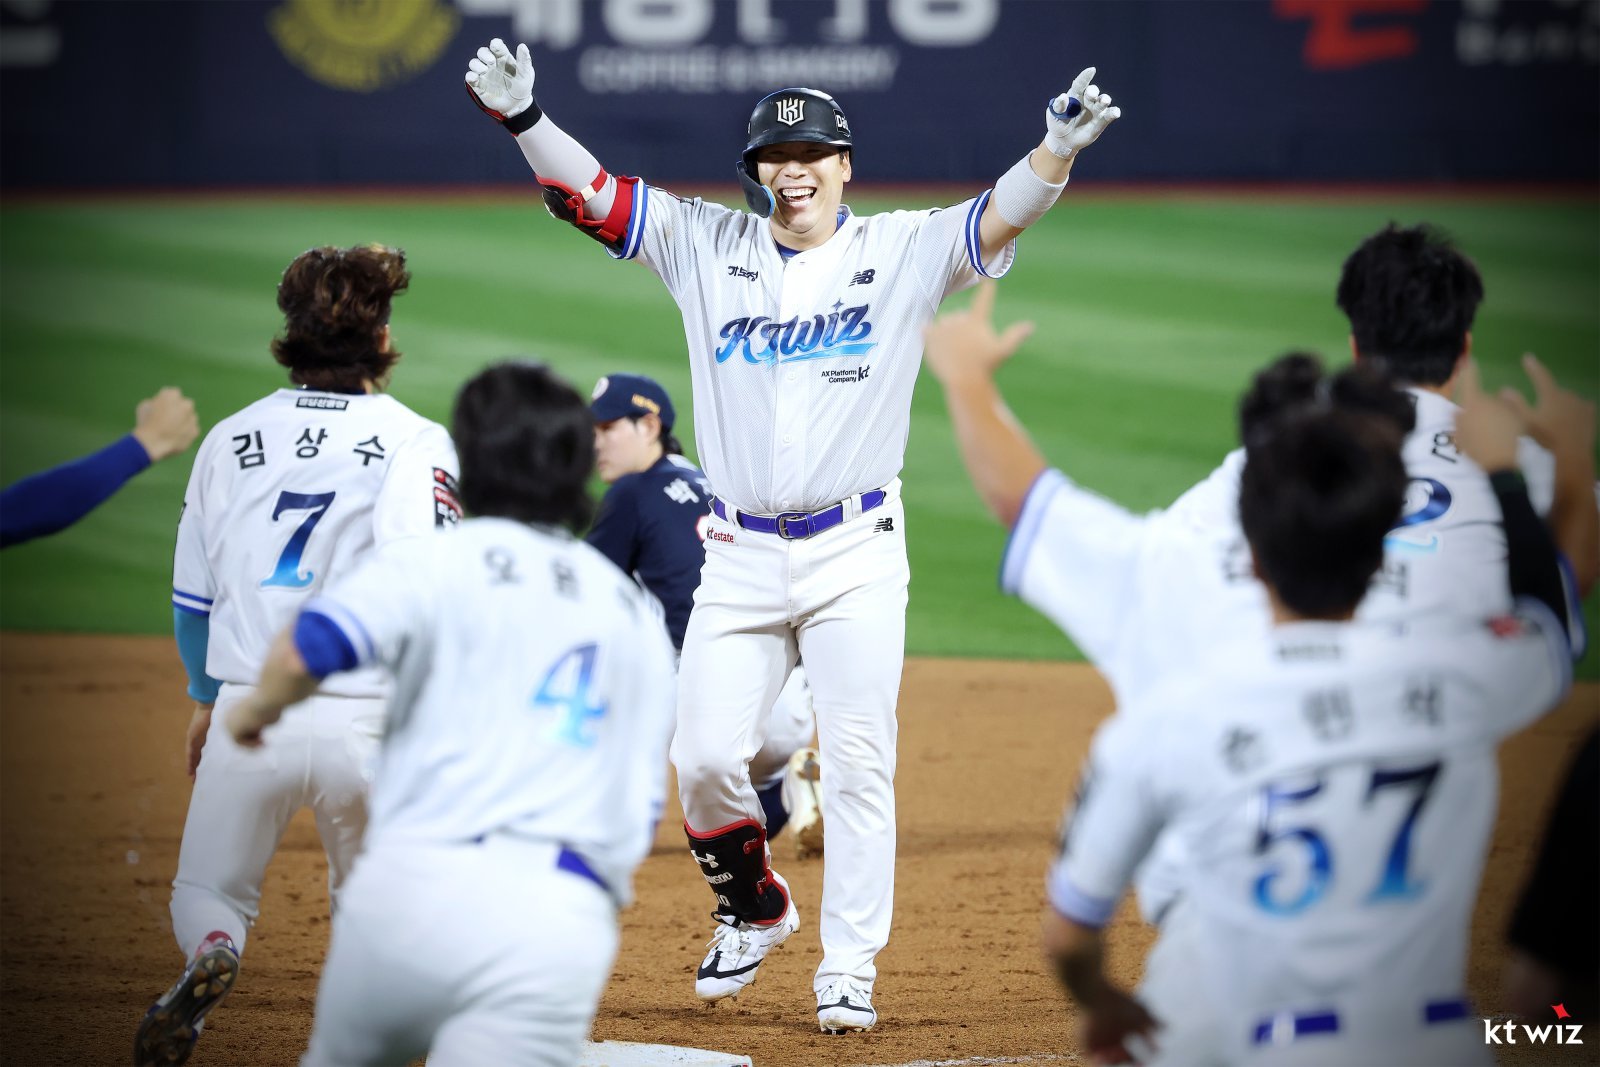
베테랑 김현수 끝내기안타…KT 선두 지켰다, 4년차 김정운은 데뷔 첫 승 감격 [SD 수원 스타]
3 weeks ago
70
[속보] 네팔 홍수로 고립됐던 한국인 10명 중 9명 안전지역 이송
3 weeks ago
69
한로로, 코르티스 ‘조롱 가사’ 논란 직접 등판…“좋은 뜻으로 받아들여”
3 weeks ago
68

네팔 홍수 버티고 명소된 ‘기적의 초록집’…집주인이 밝힌 비밀은
2 weeks ago
66

부러진 히말라야 빙하가 물 가뒀다가 ‘펑’…“화산 폭발 같았다”
3 weeks ago
63

Qwen 3.8-Flash-Next(125B a6B), 2026년 8월 26일 공개 예정
3 weeks ago
62
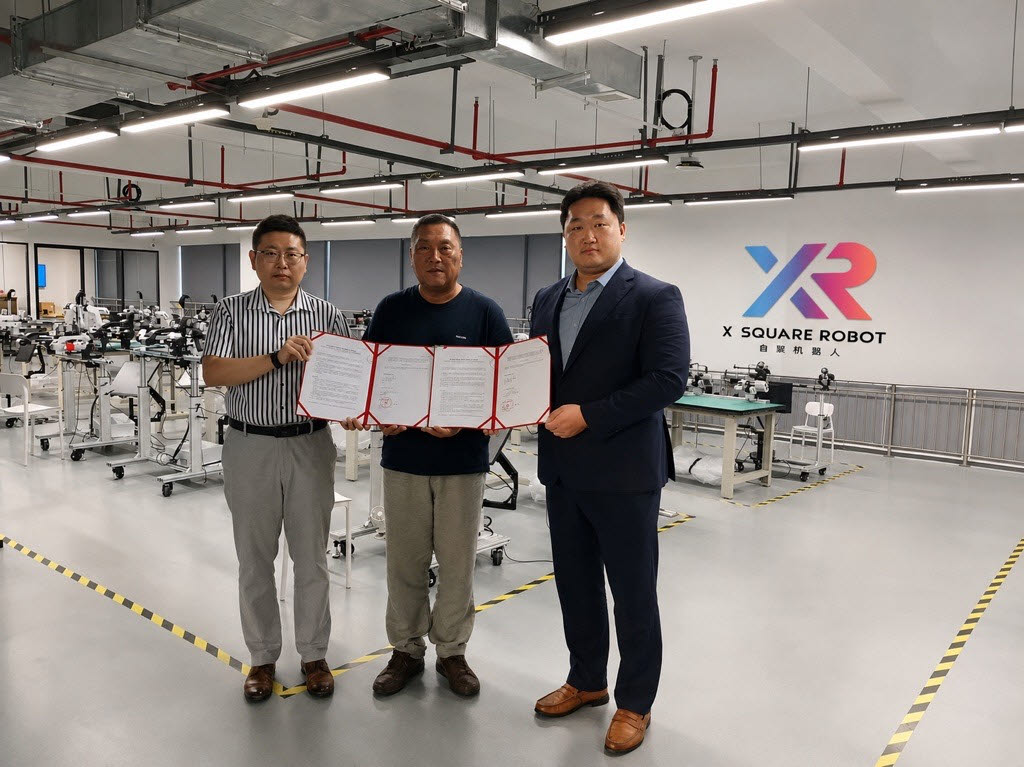
에브리봇, 中 피지컬 AI 기업 엑스스퀘어와 MOU…휴머노이드 사업 확대
3 weeks ago
62
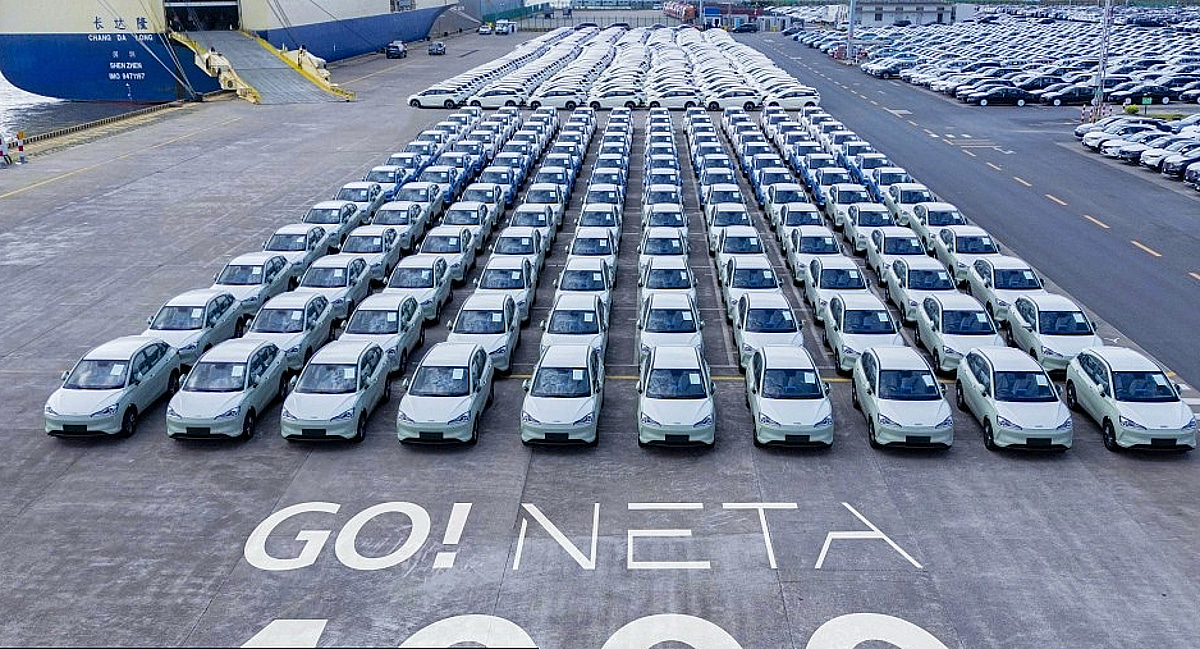
"파산 절차 돌입한 회사만 23곳"... 中 자동차 산업 재편의 서막 열리나
3 weeks ago
59

오세훈 "강남 탄천에 1.3만가구"…'용산공원 임대주택'에 맞불
3 weeks ago
58
How to Reduce Capacity Requirements in SAP S/4HANA
4 weeks ago
56
 English (US) ·
© Clint's Theme Park 2026. All rights are reserved
